Sistema incompatible
Un sistema incompatible (abreviado habitualmente como SI) es un conjunto de ecuaciones lineales que carece de solución. En el álgebra lineal, este tipo de sistema también se denomina sistema inconsistente o sistema sin solución, lo que indica que las ecuaciones planteadas establecen condiciones contradictorias entre sí y ningún conjunto de valores numéricos logra verificarlas simultáneamente.
Para comprender por qué se produce esta ausencia de respuestas, consideremos el siguiente sistema lineal de dos ecuaciones con dos incógnitas:
$$\begin{cases} x + y = 5 \\ x + y = 2 \end{cases}$$
Observamos que los primeros miembros de ambas igualdades son idénticos, pero exigen que la suma \(x + y\) sea igual a \(5\) y a \(2\) al mismo tiempo. Al restar la segunda ecuación de la primera para eliminar las variables, obtenemos la expresión \(0 = 3\), una igualdad falsa que confirma que el conjunto solución del sistema es vacío (\(S = \emptyset\)).
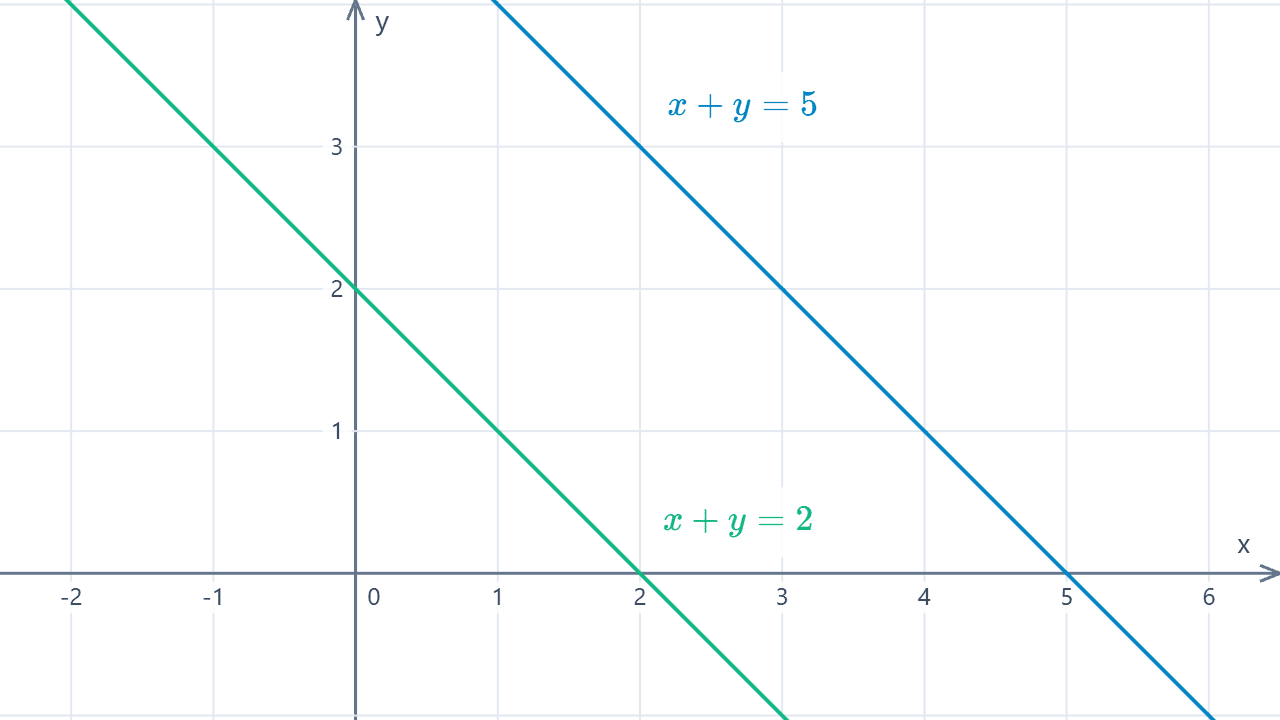
Desde el punto de vista geométrico, cada ecuación lineal con dos variables define una recta en el plano cartesiano. Que el sistema sea incompatible significa que ambas ecuaciones trazan rectas paralelas separadas que mantienen siempre la misma distancia entre sí y nunca llegan a cortarse.
Esta característica distingue al sistema inconsistente de las otras dos categorías que completan la clasificación de los sistemas de ecuaciones lineales:
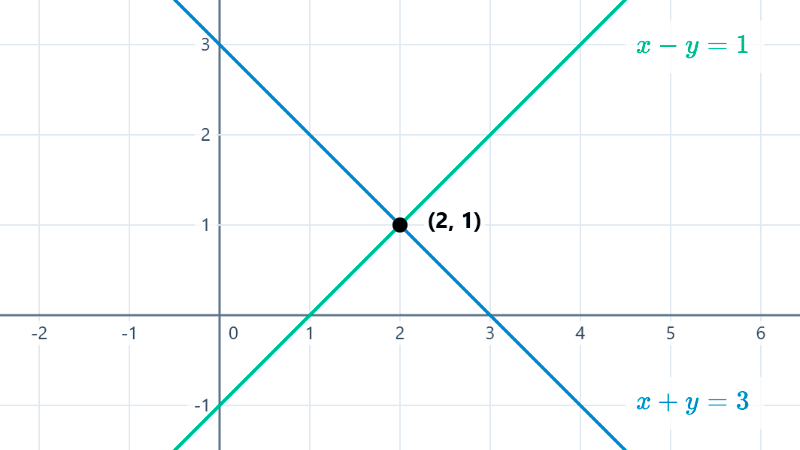
- Sistema compatible determinado: Admite una única solución porque sus ecuaciones describen lugares geométricos que se intersecan en un solo punto común.
- Sistema compatible indeterminado: Posee infinitas soluciones debido a que sus ecuaciones comparten una recta, un plano o un subespacio de intersección con uno o más grados de libertad.
Índice
Interpretación geométrica
La ausencia de soluciones en un sistema lineal tiene una traducción visual directa en la posición relativa de los lugares geométricos que representa cada ecuación. Mientras que un sistema compatible exige que todas las figuras compartan al menos un punto o una región en común, un sistema incompatible implica que no existe ningún punto donde todos los elementos geométricos coincidan simultáneamente.
Sistemas en el plano
En el espacio bidimensional \(\mathbb{R}^2\), cada ecuación lineal con dos incógnitas define una recta. Para que un sistema de dos ecuaciones sea incompatible en este contexto, las ecuaciones deben describir rectas paralelas no coincidentes (es decir, paralelas y separadas entre sí), lo cual abarca tanto a rectas verticales distintas como a rectas no verticales que comparten la misma pendiente pero poseen diferente ordenada al origen.
Desde el punto de vista algebraico, dos rectas \(a_1x + b_1y = c_1\) y \(a_2x + b_2y = c_2\) con coeficientes no nulos son paralelas y separadas cuando los coeficientes de sus incógnitas guardan la misma relación de proporcionalidad, pero dicha razón difiere de la de los términos independientes:
$$\frac{a_1}{a_2} = \frac{b_1}{b_2} \neq \frac{c_1}{c_2}$$
Si alguna de las incógnitas tiene coeficiente nulo (como ocurre con las rectas verticales \(x = 2\) y \(x = 5\), o con rectas horizontales como \(y = 1\) e \(y = -3\)), evitamos dividir por cero comparando directamente los coeficientes de la variable presente y sus términos independientes.
Retomando el sistema presentado al inicio, \(\begin{cases} x + y = 5 \\ x + y = 2 \end{cases}\), comprobamos que se cumple \(\frac{1}{1} = \frac{1}{1} \neq \frac{5}{2}\). Al escribir ambas ecuaciones en forma explícita obtenemos \(y = -x + 5\) e \(y = -x + 2\); ambas rectas tienen pendiente \(m = -1\) pero cortan al eje vertical en puntos distintos, por lo que avanzan en paralelo sin cruzarse jamás.
Cuando un sistema en el plano incluye tres o más ecuaciones, la inconsistencia también puede producirse sin que las rectas sean paralelas: basta con que se corten dos a dos formando un triángulo o que dos de ellas se intersequen en un punto por el cual no pasa la tercera recta.
Sistemas en el espacio tridimensional
En el espacio \(\mathbb{R}^3\), cada ecuación lineal con tres variables describe un plano geométrico. Para que un sistema de tres ecuaciones resulte incompatible, los tres planos no deben compartir ningún punto en común de forma simultánea, lo cual ocurre en cuatro disposiciones geométricas posibles:
- Tres planos paralelos distintos: Ningún plano corta a los demás; todos mantienen una separación constante entre sí.
- Dos planos coincidentes y un tercero paralelo: Dos ecuaciones representan el mismo plano superpuesto, mientras que la tercera define un plano paralelo separado de ellos.
- Dos planos paralelos y uno secante: Dos planos avanzan en paralelo sin tocarse, y un tercer plano los atraviesa generando dos rectas de intersección paralelas que nunca se encuentran.
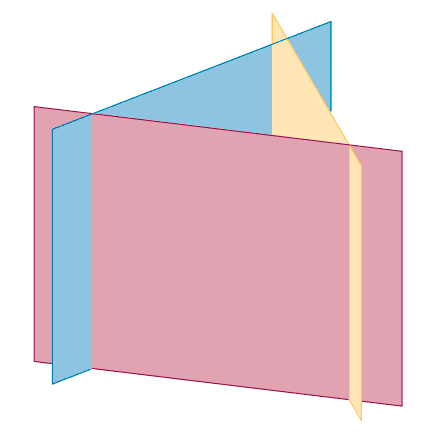
- Tres planos secantes dos a dos formando un prisma triangular: Cada pareja de planos se corta en una recta, pero las tres rectas resultantes son paralelas entre sí y no convergen en un vértice común.
En la siguiente ilustración se muestra el cuarto caso, donde tres planos se intersecan por pares formando una superficie prismática abierta sin puntos triples en común. Conviene recordar que esta no es la única configuración inconsistente en \(\mathbb{R}^3\), ya que cualquiera de las otras tres disposiciones paralelas también genera un sistema sin solución.
Dimensiones superiores
Cuando un sistema lineal involucra cuatro o más incógnitas (\(\mathbb{R}^n\)), la representación visual deja de ser posible mediante gráficos convencionales. En estos espacios, cada ecuación lineal define un hiperplano de dimensión \(n - 1\).
Un sistema en \(\mathbb{R}^n\) es incompatible cuando la intersección global de todos sus hiperplanos es el conjunto vacío (\(\emptyset\)), ya sea porque existen hiperplanos paralelos separados o porque los subespacios de intersección parciales no logran coincidir en ningún punto común.
Criterios de clasificación
Para comprobar si un sistema de ecuaciones lineales carece de solución, contamos con herramientas algebraicas y matriciales que permiten detectar contradicciones internas a partir del análisis de sus coeficientes y términos independientes.
Teorema de Rouché-Frobenius
El teorema de Rouché-Frobenius proporciona el criterio general para clasificar cualquier sistema lineal, sin importar si tiene la misma cantidad de ecuaciones que de incógnitas o si es rectangular. Este criterio compara el rango de la matriz de coeficientes \(A\) con el rango de la matriz aumentada \((A \mid b)\), que incorpora la columna de los términos independientes.
Un sistema de ecuaciones lineales es incompatible si y solo si los rangos de ambas matrices son distintos:
$$\text{rango}(A) \neq \text{rango}(A \mid b)$$
Dado que añadir una columna nunca puede disminuir el rango de una matriz, esta desigualdad equivale siempre a la condición \(\text{rango}(A) < \text{rango}(A \mid b)\). Desde el punto de vista conceptual, esto indica que el vector de términos independientes \(b\) no puede expresarse como combinación lineal de las columnas de \(A\), por lo que introduce una condición externa imposible de satisfacer con las variables disponibles.
Criterio del determinante
Este criterio se aplica únicamente a sistemas cuadrados (\(n \times n\)), donde la matriz de coeficientes \(A\) admite el cálculo de su determinante. Para que un sistema cuadrado sea incompatible, es obligatorio que el determinante de su matriz principal se anule:
$$\det(A) = 0$$
Sin embargo, esta igualdad constituye una condición necesaria pero no suficiente. Que \(\det(A) = 0\) demuestra que las ecuaciones son linealmente dependientes en sus incógnitas y descarta que exista solución única, pero no permite distinguir por sí solo entre un sistema incompatible y un sistema compatible indeterminado. Si los términos independientes siguen la misma proporción, el sistema tendrá infinitas soluciones; si rompen esa proporcionalidad, será inconsistente.
Asimismo, al ser \(\det(A) = 0\), la matriz \(A\) carece de inversa y la regla de Cramer deja de ser aplicable para calcular una solución, ya que sus fórmulas conducirían a divisiones entre cero. No obstante, los determinantes auxiliares de Cramer (\(\Delta_i\)) aportan un criterio útil: si \(\det(A) = 0\) y al menos uno de los determinantes obtenidos al reemplazar una columna por los términos independientes es distinto de cero (\(\Delta_i \neq 0\)), el sistema es con seguridad incompatible.
En cambio, si tanto \(\det(A)\) como todos los determinantes auxiliares son iguales a cero, el criterio sigue sin ser concluyente (ocurre, por ejemplo, en sistemas \(3 \times 3\) de planos paralelos separados), por lo que resulta indispensable escalonar el sistema o calcular rangos.
Eliminación gaussiana y métodos algebraicos
Al resolver un sistema mediante operaciones algebraicas, la inconsistencia se manifiesta siempre mediante la aparición de una igualdad falsa o absurdo numérico de la forma:
$$0 = c \quad \text{con } c \neq 0$$
Llegar a esta expresión significa que el sistema original es equivalente a otro que exige que cero sea igual a un número distinto de cero. Como ninguna asignación de valores reales a las incógnitas puede hacer verdadera esa igualdad, se concluye de manera definitiva que no existe solución.
La vía para detectar esta contradicción depende del tamaño del sistema:
- Sustitución, igualación y reducción (sistemas \(2 \times 2\)): En sistemas pequeños de dos ecuaciones con dos incógnitas, estos métodos elementales son los más prácticos. Al despejar y reemplazar una variable en la otra ecuación, o al sumar ambos miembros tras igualar coeficientes, todas las incógnitas se cancelan simultáneamente y queda únicamente una identidad falsa como \(0 = 4\) o \(-3 = 7\).
- Eliminación gaussiana (caso general): Cuando el sistema posee tres o más variables o múltiples ecuaciones, el escalonamiento de la matriz aumentada \((A \mid b)\) resulta más ordenado y sistemático. El sistema es incompatible si, tras aplicar operaciones elementales entre filas, aparece al menos una fila donde todos los coeficientes de las incógnitas se anulan pero el término independiente permanece distinto de cero: \(\left[\begin{array}{cccc|c} 0 & 0 & \cdots & 0 & c \end{array}\right]\) con \(c \neq 0\).
En la siguiente tabla resumimos las condiciones analíticas y el alcance de cada criterio estudiado:
| Método | Tipo de sistema | Condición analítica | Alcance y limitaciones |
|---|---|---|---|
| Teorema de Rouché-Frobenius | Cualquier sistema (cuadrado o rectangular) | \(\text{rango}(A) < \text{rango}(A \mid b)\) | Criterio definitivo para cualquier dimensión sin necesidad de forma cuadrada. |
| Criterio del determinante | Sistemas cuadrados (\(n \times n\)) | \(\det(A) = 0\) | Condición necesaria pero no suficiente; exige comprobar los términos independientes. |
| Eliminación gaussiana | Cualquier sistema (caso general) | Fila \(\left[\begin{array}{ccc|c} 0 & \cdots & 0 & c \end{array}\right]\) con \(c \neq 0\) | Detecta contradicciones de manera sistemática en sistemas grandes o rectangulares. |
| Métodos elementales | Sistemas pequeños (\(2 \times 2\)) | Igualdad falsa \(0 = c\) (\(c \neq 0\)) | Rápidos para dos incógnitas mediante sustitución, igualación o reducción. |
Propiedades y casos particulares
Existen configuraciones estructurales en las que resulta sencillo anticipar si un sistema puede ser inconsistente o si, por el contrario, tiene garantizada al menos una solución sin realizar cálculos extensos.
Sistemas homogéneos
Un sistema lineal homogéneo es aquel en el que todos los términos independientes son iguales a cero. Ningún sistema homogéneo puede ser incompatible, ya que admite siempre como mínimo la llamada solución trivial, donde todas las incógnitas toman el valor cero: \((x_1, x_2, \dots, x_n) = (0, 0, \dots, 0)\).
Al sustituir todas las variables por cero, cada ecuación se reduce a \(0 = 0\), una identidad verdadera. Desde el criterio de Rouché-Frobenius, añadir una columna de ceros a la matriz de coeficientes no altera su rango, por lo que se verifica siempre la igualdad \(\text{rango}(A) = \text{rango}(A \mid 0)\). En consecuencia, todo sistema homogéneo es compatible determinado (si solo posee la solución trivial) o compatible indeterminado (si admite además infinitas soluciones no triviales).
Sistemas rectangulares
Cuando la cantidad de ecuaciones \(m\) difiere del número de incógnitas \(n\), suelen surgir confusiones frecuentes al clasificar el sistema según sus dimensiones:
- Sistemas sobredeterminados (\(m > n\)): Poseen más ecuaciones que incógnitas. Al imponer mayor cantidad de restricciones que variables libres, es habitual que las condiciones entren en conflicto y el sistema resulte incompatible. Sin embargo, tener más ecuaciones que variables no garantiza la inconsistencia: si las ecuaciones adicionales son combinaciones lineales de las demás, el sistema puede tener solución única o infinitas soluciones.
- Sistemas con más incógnitas que ecuaciones (\(n > m\)): Es un error frecuente asumir que, por haber más variables que ecuaciones, el sistema tendrá automáticamente infinitas soluciones. Esta propiedad solo se cumple si el sistema es compatible; si dos ecuaciones plantean condiciones contradictorias entre sí, el sistema será incompatible a pesar de contar con más incógnitas que ecuaciones (por ejemplo, dos planos paralelos separados en \(\mathbb{R}^3\)).
Ejemplos resueltos
Para consolidar la aplicación de los criterios analizados y reconocer cómo surge la inconsistencia en distintas configuraciones matriciales, resolvemos seis casos representativos.
Ejemplo 1
Comprobar que el siguiente sistema cuadrado de dos ecuaciones con dos incógnitas es incompatible:
$$\begin{cases} 2x - 3y = 5 \\ -4x + 6y = 7 \end{cases}$$
Al tratarse de un sistema en el plano \(\mathbb{R}^2\), evaluamos en primer lugar la relación de proporcionalidad entre los coeficientes de las incógnitas y los términos independientes:
$$\frac{2}{-4} = \frac{-3}{6} = -\frac{1}{2} \neq \frac{5}{7}$$
La igualdad entre las razones de los coeficientes junto con la desigualdad respecto a los términos independientes confirma que se trata de dos rectas paralelas separadas. También podemos verificarlo por reducción: si multiplicamos la primera ecuación por \(2\) y la sumamos a la segunda, las dos incógnitas se cancelan y obtenemos la igualdad falsa \(0 = 17\), lo que demuestra que el sistema carece de solución.
Ejemplo 2
Clasificar el siguiente sistema de tres ecuaciones con tres incógnitas mediante eliminación gaussiana y el teorema de Rouché-Frobenius:
$$\begin{cases} x + y - z = 2 \\ 2x + 3y + z = 7 \\ 3x + 4y = 11 \end{cases}$$
Para aplicar el método de escalonamiento, construimos la matriz aumentada asociada al sistema:
$$\left[\begin{array}{ccc|c} 1 & 1 & -1 & 2 \\ 2 & 3 & 1 & 7 \\ 3 & 4 & 0 & 11 \end{array}\right]$$
Tras realizar las operaciones elementales entre filas correspondientes a la eliminación gaussiana, llegamos a la siguiente forma escalonada:
$$\left[\begin{array}{ccc|c} 1 & 1 & -1 & 2 \\ 0 & 1 & 3 & 3 \\ 0 & 0 & 0 & 2 \end{array}\right]$$
En la tercera fila aparece la contradicción \(0 = 2\), lo que basta para afirmar que el sistema es incompatible. Si analizamos los rangos según el teorema de Rouché-Frobenius, comprobamos que \(\text{rango}(A) = 2\) mientras que \(\text{rango}(A \mid b) = 3\), ratificando que no admite ninguna solución.
Ejemplo 3
Analizar la compatibilidad del siguiente sistema cuadrado de tres incógnitas:
$$\begin{cases} x - 2y + z = 3 \\ -2x + 4y - 2z = -6 \\ 3x - 6y + 3z = 4 \end{cases}$$
Escribimos en primer lugar la matriz aumentada del sistema para observar la relación entre sus filas:
$$\left[\begin{array}{ccc|c} 1 & -2 & 1 & 3 \\ -2 & 4 & -2 & -6 \\ 3 & -6 & 3 & 4 \end{array}\right]$$
Después de aplicar las operaciones elementales por fila para escalonar la matriz, obtenemos:
$$\left[\begin{array}{ccc|c} 1 & -2 & 1 & 3 \\ 0 & 0 & 0 & -5 \\ 0 & 0 & 0 & 0 \end{array}\right]$$
Este caso muestra dos fenómenos simultáneos: la fila nula \(0 = 0\) indica que dos de las ecuaciones representan el mismo plano coincidente, pero la fila \(0 = -5\) revela que el tercer plano es paralelo y separado de ellos. Dado que \(\text{rango}(A) = 1 < \text{rango}(A \mid b) = 2\), el sistema resulta incompatible.
Ejemplo 4
Determinar si el siguiente sistema sobredeterminado de tres ecuaciones con dos incógnitas admite solución:
$$\begin{cases} x + y = 4 \\ x - y = 2 \\ 2x + y = 9 \end{cases}$$
Al disponer de más ecuaciones que variables, planteamos su matriz aumentada para verificar si las tres rectas concurren en un mismo punto:
$$\left[\begin{array}{cc|c} 1 & 1 & 4 \\ 1 & -1 & 2 \\ 2 & 1 & 9 \end{array}\right]$$
Luego de efectuar las operaciones elementales de fila para escalonar el sistema, resulta la matriz:
$$\left[\begin{array}{cc|c} 1 & 1 & 4 \\ 0 & -2 & -2 \\ 0 & 0 & 2 \end{array}\right]$$
Aunque las dos primeras ecuaciones sí se cortan en el punto \((3, 1)\), al sustituir esas coordenadas en la tercera ecuación se obtiene \(2(3) + 1 = 7 \neq 9\). Esa discrepancia se refleja en la última fila \(0 = 2\) y en la desigualdad de rangos \(\text{rango}(A) = 2 < \text{rango}(A \mid b) = 3\), por lo que el sistema es inconsistente.
Ejemplo 5
Examinar el siguiente sistema rectangular de dos ecuaciones con tres incógnitas para verificar que es incompatible:
$$\begin{cases} 2x - y + 4z = 1 \\ -6x + 3y - 12z = 5 \end{cases}$$
Aunque el sistema cuenta con más incógnitas que ecuaciones, construimos su matriz aumentada para comprobar si las condiciones son coherentes entre sí:
$$\left[\begin{array}{ccc|c} 2 & -1 & 4 & 1 \\ -6 & 3 & -12 & 5 \end{array}\right]$$
Tras escalonar la matriz mediante operaciones elementales entre filas, obtenemos:
$$\left[\begin{array}{ccc|c} 2 & -1 & 4 & 1 \\ 0 & 0 & 0 & 8 \end{array}\right]$$
La segunda fila arroja el absurdo \(0 = 8\) y confirma que \(\text{rango}(A) = 1 < \text{rango}(A \mid b) = 2\). Geométricamente, ambas ecuaciones definen dos planos paralelos separados en \(\mathbb{R}^3\), lo que demuestra que tener más variables que ecuaciones no garantiza infinitas soluciones cuando existe contradicción.
Ejemplo 6
Hallar los valores del parámetro real \(k\) para los cuales el siguiente sistema cuadrado resulta incompatible:
$$\begin{cases} kx + 3y = 6 \\ 3x + ky = k + 3 \end{cases}$$
Comenzamos aplicando el criterio del determinante como condición necesaria para descartar los valores de \(k\) que producen solución única:
$$\det(A) = \begin{vmatrix} k & 3 \\ 3 & k \end{vmatrix} = k^2 - 9$$
Igualamos el determinante a cero para encontrar los valores críticos del parámetro:
$$k^2 - 9 = 0 \implies k = 3 \quad \text{o} \quad k = -3$$
Como \(\det(A) = 0\) no distingue por sí solo entre incompatibilidad e indeterminación, sustituimos cada valor crítico en el sistema original para evaluar los términos independientes:
- Si k = 3: El sistema adopta la forma \(\begin{cases} 3x + 3y = 6 \\ 3x + 3y = 6 \end{cases}\). Ambas ecuaciones son idénticas (proporcionales), por lo que el sistema es compatible indeterminado con infinitas soluciones.
- Si k = -3: El sistema se transforma en \(\begin{cases} -3x + 3y = 6 \\ 3x - 3y = 0 \end{cases}\). Al sumar ambas ecuaciones se cancelan todas las incógnitas y queda la igualdad falsa \(0 = 6\), convirtiendo al sistema en incompatible.
En consecuencia, el sistema es incompatible únicamente cuando k = −3.
¿Te ha servido este contenido? ¡Califícalo!
0,0 / 5 — 0 votos

CÓMO CITAR ESTE ARTÍCULO
Machado, D. (2026, 13 de noviembre). Sistema incompatible. Flamath. https://es.flamath.com/sistema-incompatible
Sistema compatible indeterminado
Sistema compatible determinado
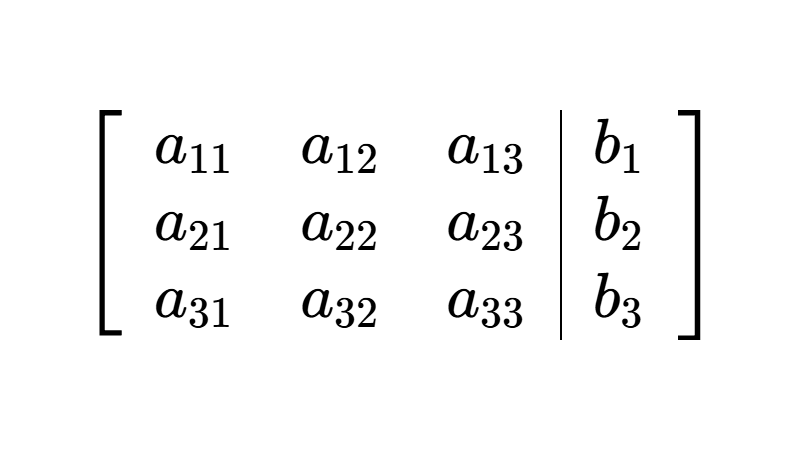
Matriz aumentada de un sistema lineal
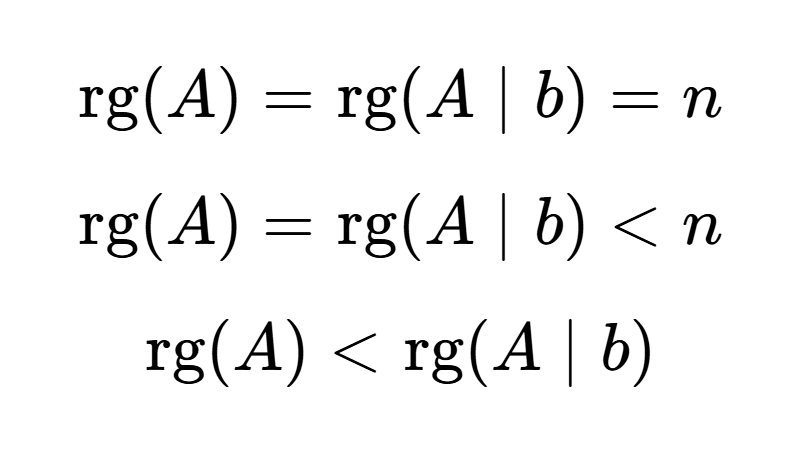
Teorema de Rouché-Frobenius
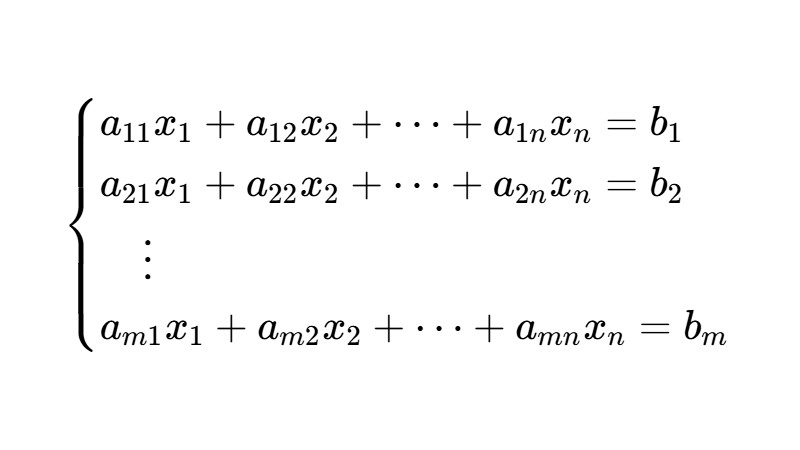
Sistemas de ecuaciones lineales
Deja una respuesta
Otros artículos que te pueden interesar