Sistemas de ecuaciones lineales
Una ecuación lineal es una igualdad algebraica donde las variables únicamente aparecen sumadas o restadas entre sí, multiplicadas por números constantes y elevadas a la primera potencia. En su expresión más simple con dos incógnitas, adopta una estructura conocida como ax + by = c.
Un sistema de ecuaciones lineales es un conjunto de dos o más ecuaciones lineales que comparten las mismas incógnitas y deben satisfacerse al mismo tiempo. La condición central de un sistema es la simultaneidad: no buscamos valores que cumplan una ecuación de forma aislada, sino un conjunto de valores numéricos que haga verdaderas todas las igualdades del conjunto a la vez.
Para visualizar este concepto, consideremos el siguiente sistema con dos ecuaciones y dos incógnitas:
$$\begin{cases} x + y = 5 \\ 2x - y = 4 \end{cases}$$
Resolver este sistema consiste en encontrar un par de números \((x, y)\) que verifique ambas condiciones en simultáneo. Si tomamos los valores \(x = 3\) e \(y = 2\), podemos comprobar de manera directa su validez sustituyéndolos en cada ecuación:
- Primera ecuación: sustituimos los valores y obtenemos \(3 + 2 = 5\), lo cual cumple la igualdad.
- Segunda ecuación: calculamos \(2(3) - 2 = 6 - 2 = 4\), satisfaciendo también la igualdad.
Dado que el par de números \(x = 3\) e \(y = 2\) hace ciertas ambas igualdades de forma simultánea, decimos que el par ordenado \((3, 2)\) es una solución del sistema. Si un par de valores verifica una de las ecuaciones pero falla en la otra, no constituye una solución del sistema.
Antes de analizar los métodos para hallar estas soluciones, es fundamental distinguir cuándo una ecuación deja de ser lineal. Cualquier operación algebraica que altere el exponente unitario o combine las incógnitas rompe la linealidad del modelo. Entre los casos no lineales más frecuentes encontramos:
- Potencias distintas de uno: expresiones como \(x^2 + y = 9\), donde al menos una incógnita está elevada a un exponente diferente de 1.
- Productos entre incógnitas: ecuaciones como \(xy + 3x = 10\), en las que dos variables se multiplican entre sí.
- Variables bajo radicales o en denominadores: igualdades como \(\sqrt{x} + y = 4\) o \(\frac{1}{x} + y = 2\).
- Funciones trascendentes: términos que involucran razones trigonométricas, exponenciales o logaritmos aplicados a las incógnitas, tales como \(\operatorname{sen}(x) + y = 1\) o \(e^x - y = 0\).
Índice
Forma general y nomenclatura de un sistema lineal
Para estudiar sistemas de cualquier tamaño, primero debemos formalizar la estructura de una ecuación lineal individual. En el álgebra escolar solemos nombrar las variables con letras como x, y o z, pero cuando trabajamos con muchas incógnitas resulta más práctico emplear subíndices numéricos: \(x_1, x_2, \dots, x_n\). De este modo, una ecuación lineal con \(n\) incógnitas se escribe de la siguiente forma:
$$a_1 x_1 + a_2 x_2 + \dots + a_n x_n = b$$
Cada elemento de esta igualdad cumple una función específica dentro del modelo algebraico:
- Incógnitas o variables (\(x_1, x_2, \dots, x_n\)): representan las cantidades desconocidas cuyo valor numérico buscamos determinar.
- Coeficientes (\(a_1, a_2, \dots, a_n\)): son números reales fijos que multiplican a cada incógnita. En notación simbólica escribimos \(a_i \in \mathbb{R}\), donde el símbolo \(\in\) se lee «pertenece a» y \(\mathbb{R}\) designa al conjunto de los números reales.
- Término independiente (\(b\)): es un número real constante que no multiplica a ninguna variable y se ubica habitualmente del lado derecho de la igualdad.
Cuando agrupamos \(m\) ecuaciones de este tipo que comparten las mismas \(n\) incógnitas, obtenemos la forma general de un sistema lineal de \(m \times n\):
$$\begin{cases} a_{11}x_1 + a_{12}x_2 + \dots + a_{1n}x_n = b_1 \\ a_{21}x_1 + a_{22}x_2 + \dots + a_{2n}x_n = b_2 \\ \quad \vdots \\ a_{m1}x_1 + a_{m2}x_2 + \dots + a_{mn}x_n = b_m \end{cases}$$
La notación con doble subíndice \(a_{ij}\) sirve para ubicar cada coeficiente de manera ordenada. El primer subíndice (i) indica la ecuación o fila en la que se encuentra el número, mientras que el segundo subíndice (j) señala la incógnita a la cual acompaña. Por ejemplo, el coeficiente \(a_{23}\) corresponde a la segunda ecuación y multiplica a la incógnita \(x_3\).
Una solución de este sistema general es una lista ordenada de n números reales, llamada n-tupla y denotada como \((s_1, s_2, \dots, s_n)\), que al sustituirse en lugar de las incógnitas verifica las m igualdades simultáneamente. El conjunto formado por todas las soluciones posibles que admiten las ecuaciones se denomina conjunto solución.
Un error común es asumir que todo sistema lineal debe tener la misma cantidad de ecuaciones que de incógnitas. La cantidad de ecuaciones (\(m\)) y el número de incógnitas (\(n\)) son independientes, dando lugar a tres escenarios posibles:
- Sistemas cuadrados (\(m = n\)): presentan igual cantidad de ecuaciones que de incógnitas, como ocurre en un sistema \(2 \times 2\) o \(3 \times 3\).
- Sistemas con más incógnitas que ecuaciones (\(m < n\)): por ejemplo, un sistema \(2 \times 3\) con dos ecuaciones y tres variables. Al disponer de menos restricciones que incógnitas, estos sistemas suelen tener infinitas soluciones.
- Sistemas con más ecuaciones que incógnitas (\(m > n\)): por ejemplo, un sistema \(3 \times 2\) con tres ecuaciones y dos variables. Al imponer más restricciones que incógnitas, es frecuente encontrar ecuaciones contradictorias o redundantes.
Sistemas equivalentes y transformaciones elementales
Dos o más sistemas de ecuaciones lineales se llaman equivalentes si poseen exactamente el mismo conjunto solución, aun cuando sus ecuaciones individuales tengan coeficientes numéricos y apariencias completamente diferentes.
Toda la estrategia algebraica para resolver un sistema se basa en este principio: en lugar de buscar la solución a ciegas, transformamos el sistema original paso a paso en otro equivalente cuya estructura sea más simple, hasta que el valor de las incógnitas resulte evidente.
Para asegurar que las transformaciones mantengan intacto el conjunto solución y no agreguen ni eliminen soluciones válidas, aplicamos exclusivamente tres operaciones elementales sobre las ecuaciones:
- Intercambiar dos ecuaciones de lugar: el orden en que listamos las restricciones no altera los valores que satisfacen el sistema en simultáneo.
- Multiplicar o dividir una ecuación por un número real distinto de cero: escalar ambos miembros de una igualdad por una constante no nula preserva la relación de equivalencia original.
- Sumar o restar a una ecuación un múltiplo de otra: sustituir una igualdad por la suma de ella misma más un múltiplo de otra permite cancelar variables sin alterar el conjunto solución.
Para comprender cómo opera esta idea en la práctica, analicemos el siguiente sistema de dos ecuaciones con dos incógnitas:
$$\begin{cases} x + 2y = 8 \\ -x + y = 1 \end{cases}$$
Observamos que la variable \(x\) tiene coeficientes opuestos en ambas ecuaciones (1 en la primera y -1 en la segunda). Si aplicamos la tercera transformación elemental y sumamos miembro a miembro la primera ecuación a la segunda, la variable \(x\) se cancela:
$$(x + 2y) + (-x + y) = 8 + 1 \implies 3y = 9$$
Reemplazamos la segunda ecuación original por esta nueva igualdad y obtenemos un sistema equivalente:
$$\begin{cases} x + 2y = 8 \\ 3y = 9 \end{cases}$$
Este nuevo sistema tiene la misma solución que el inicial, pero resolverlo requiere un esfuerzo algebraico menor. De la segunda igualdad deducimos de forma directa que \(y = 3\). Luego, sustituimos este valor en la primera ecuación para calcular el valor restante:
$$x + 2(3) = 8 \implies x + 6 = 8 \implies x = 2$$
El par ordenado \((2, 3)\) es la solución compartida por ambos sistemas. Este procedimiento elemental de simplificación sucesiva es el núcleo conceptual sobre el cual se construyen los métodos analíticos de reducción y la eliminación matricial de Gauss, que veremos más adelante.
Clasificación de sistemas según el número de soluciones
Todo sistema de ecuaciones lineales con coeficientes reales admite únicamente una de tres posibilidades respecto a su conjunto solución: tiene una única solución, tiene infinitas soluciones o no tiene ninguna solución.
Según esta propiedad, los sistemas se clasifican en compatibles determinados, compatibles indeterminados e incompatibles, respectivamente. En diversos libros de texto de álgebra, los sistemas que admiten solución (ya sea una o infinitas) también reciben el nombre de sistemas consistentes o congruentes, mientras que aquellos que carecen de ella se denominan inconsistentes.
Para comprender el origen de estas tres categorías, conviene analizar su interpretación geométrica. En el plano cartesiano (representado en símbolos como \(\mathbb{R}^2\)), cada ecuación lineal con dos incógnitas representa una recta. Resolver un sistema en el plano equivale a determinar la intersección entre las rectas que lo forman: encontrar un único punto donde se cortan, todos los infinitos puntos que comparten si coinciden, o verificar que no comparten ninguno.
De manera análoga, en el espacio tridimensional (denotado como \(\mathbb{R}^3\)), cada ecuación lineal con tres variables describe un plano, y la solución del sistema corresponde a la intersección compartida por dichos planos.
Sistema compatible determinado
Un sistema compatible determinado es aquel que admite una única solución para sus incógnitas.
En el plano (\(\mathbb{R}^2\)), cada ecuación describe una recta y la existencia de una solución única significa que las rectas son secantes: se cortan en un único punto común \((x, y)\). En el espacio (\(\mathbb{R}^3\)), las ecuaciones representan planos que coinciden exactamente en un único punto de intersección \((x, y, z)\).
Ejemplo 1
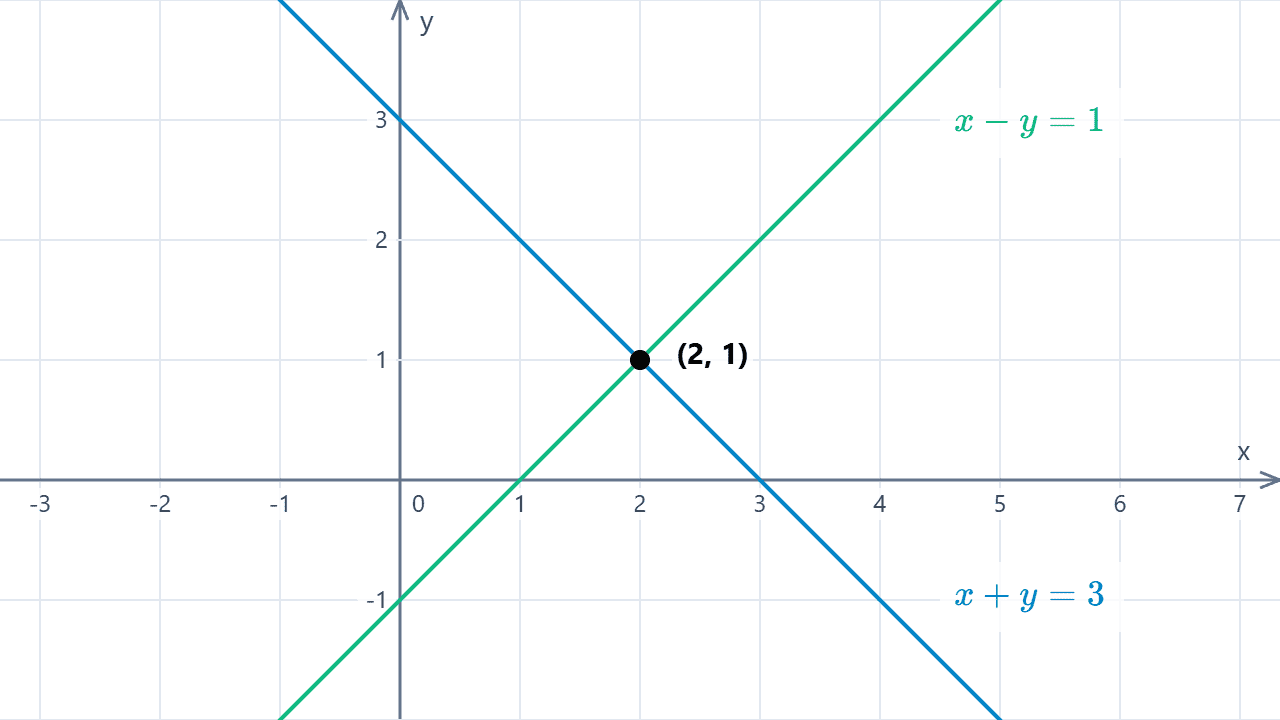
Analicemos el siguiente sistema lineal en el plano:
$$\begin{cases} x - y = 1 \\ x + y = 3 \end{cases}$$
Al sumar ambas ecuaciones miembro a miembro obtenemos \(2x = 4\), lo que determina que \(x = 2\). Sustituyendo este valor en la segunda igualdad resulta \(2 + y = 3\), de donde obtenemos \(y = 1\). El sistema tiene una única solución dada por el par ordenado \((2, 1)\).
Ejemplo 2
Consideremos el siguiente sistema de tres ecuaciones con tres incógnitas:
$$\begin{cases} x + y + z = 6 \\ 2x - y + z = 3 \\ x + 2y - z = 2 \end{cases}$$
Este sistema representa tres planos en el espacio tridimensional. Al resolverlo analíticamente, encontramos que la única terna de valores que satisface las tres igualdades al mismo tiempo es \((x, y, z) = (1, 2, 3)\). Geométricamente, los tres planos se intersectan en ese único punto del espacio.
Ejemplo 3
Comprobemos la solución del siguiente sistema con tres ecuaciones y dos incógnitas:
$$\begin{cases} x + y = 4 \\ 2x - y = 2 \\ x + 2y = 6 \end{cases}$$
A pesar de no ser un sistema cuadrado (posee más ecuaciones que incógnitas), el par \((x, y) = (2, 2)\) satisface cada una de las tres igualdades:
- Primera ecuación: \(2 + 2 = 4\).
- Segunda ecuación: \(2(2) - 2 = 4 - 2 = 2\).
- Tercera ecuación: \(2 + 2(2) = 2 + 4 = 6\).
Dado que no existe ningún otro par numérico que cumpla las tres restricciones a la vez, el sistema es compatible determinado con solución única \((2, 2)\). En el plano cartesiano, esto describe a tres rectas concurrentes que pasan por el mismo punto.
Sistema compatible indeterminado
Un sistema compatible indeterminado es aquel que admite infinitas soluciones para sus incógnitas.
Al aplicar cualquier método algebraico de resolución sobre un sistema indeterminado, el procedimiento conduce inevitablemente a una identidad o igualdad trivial de la forma 0 = 0 en alguna de las ecuaciones. Este resultado no indica un error de cálculo ni una contradicción, sino que señala la presencia de redundancia: una de las restricciones no aporta información nueva sobre las variables y desaparece, dando lugar a una o más variables libres que requieren parametrización.
Tener infinitas soluciones no significa que cualquier combinación arbitraria de números sirva. Las incógnitas mantienen una relación fija y estructurada entre sí. Para describir este conjunto de soluciones infinitas, dejamos una o más variables en libertad y les asignamos letras denominadas parámetros (habitualmente representados por letras como t o s, pertenecientes a los números reales). Al expresar las demás incógnitas en función de estos parámetros, obtenemos la solución paramétrica del sistema.
En el plano cartesiano (\(\mathbb{R}^2\)), este caso se produce cuando las ecuaciones describen la misma recta: son rectas coincidentes o superpuestas, por lo que cada uno de los puntos que forman la recta representa una solución válida. En el espacio (\(\mathbb{R}^3\)), ocurre cuando los planos se intersecan a lo largo de una recta común (un parámetro libre) o cuando los tres planos son completamente coincidentes (dos parámetros libres).
Ejemplo 1
Analicemos el siguiente sistema de dos ecuaciones con dos incógnitas:
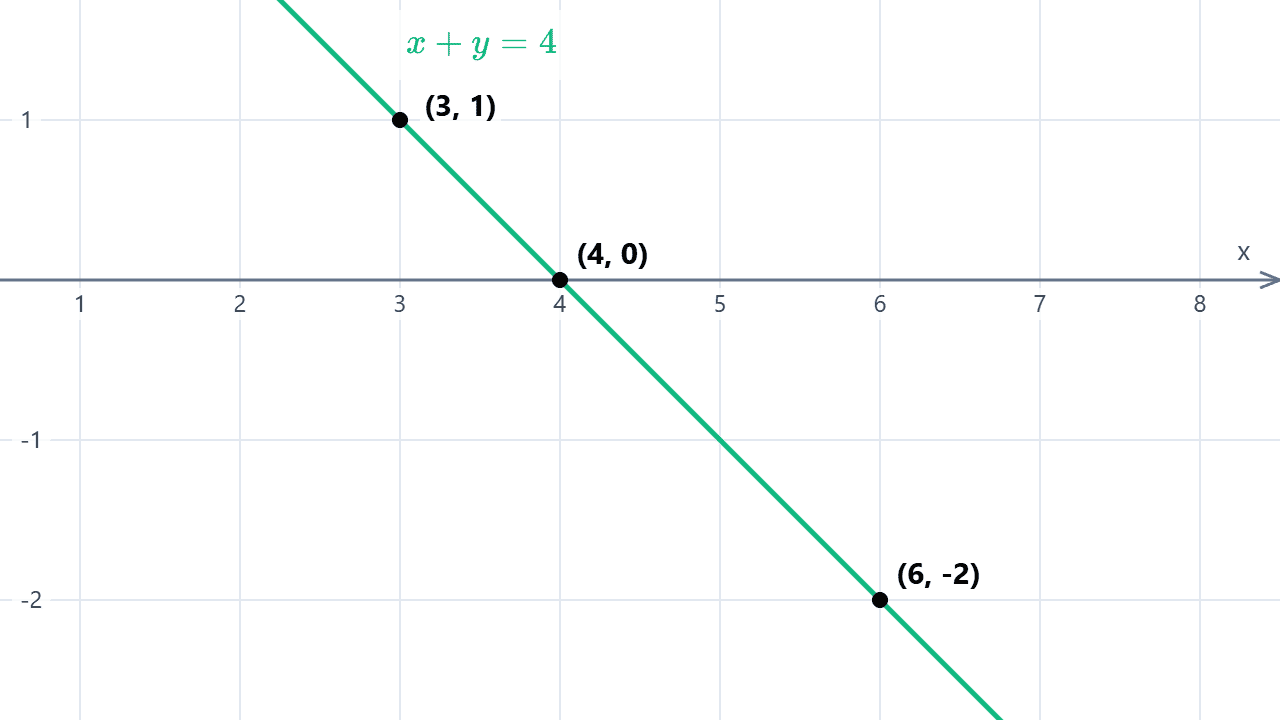
$$\begin{cases} x + y = 4 \\ 2x + 2y = 8 \end{cases}$$
Si observamos con atención la segunda ecuación, comprobamos que es exactamente el doble de la primera. Ambas restricciones aportan la misma información y representan la misma recta en el plano. Para expresar sus infinitas soluciones, despejamos una de las variables, por ejemplo \(x = 4 - y\), y asignamos a la variable libre un parámetro real \(y = t\) (con \(t \in \mathbb{R}\)). De este modo, el conjunto solución queda parametrizado como:
$$(x, y) = (4 - t, t) \quad \text{con } t \in \mathbb{R}$$
Cada valor real que elijamos para \(t\) produce una solución concreta del sistema. Si tomamos \(t = 0\), obtenemos el punto \((4, 0)\); si elegimos \(t = 1\), resulta \((3, 1)\); y si asignamos \(t = -2\), obtenemos \((6, -2)\). Todos estos pares pertenecen a la misma recta y verifican simultáneamente ambas ecuaciones.
Ejemplo 2
Consideremos ahora un sistema con más incógnitas que ecuaciones (sistema rectangular \(2 \times 3\)):
$$\begin{cases} x + y + z = 5 \\ y - z = 1 \end{cases}$$
Al contar con tres incógnitas y solo dos ecuaciones independientes, el sistema no tiene suficientes restricciones para fijar un único punto en el espacio. De la segunda ecuación podemos despejar \(y = 1 + z\). Sustituyendo esta expresión en la primera igualdad, obtenemos:
$$x + (1 + z) + z = 5 \implies x + 2z = 4 \implies x = 4 - 2z$$
Asignamos a la variable restante el parámetro libre \(z = t\) (donde \(t \in \mathbb{R}\)). La solución general del sistema expresada en forma paramétrica resulta:
$$(x, y, z) = (4 - 2t, 1 + t, t) \quad \text{con } t \in \mathbb{R}$$
Geométricamente, este sistema describe dos planos en el espacio tridimensional que no son paralelos y se cortan a lo largo de una recta infinita, cuyos puntos corresponden a las soluciones parametrizadas.
Sistema incompatible
Un sistema incompatible es aquel que no posee ninguna solución para sus incógnitas.
La característica algebraica distintiva de estos sistemas surge al intentar aplicar cualquier método de resolución: en algún punto del procedimiento se llega a una contradicción aritmética o inconsistencia de la forma 0 = k, donde k representa una constante real distinta de cero. Como ninguna combinación de números reales puede hacer cierta una falsedad matemática como 0 = 3, el conjunto solución del sistema es vacío (denotado en símbolos por \(\emptyset\)).
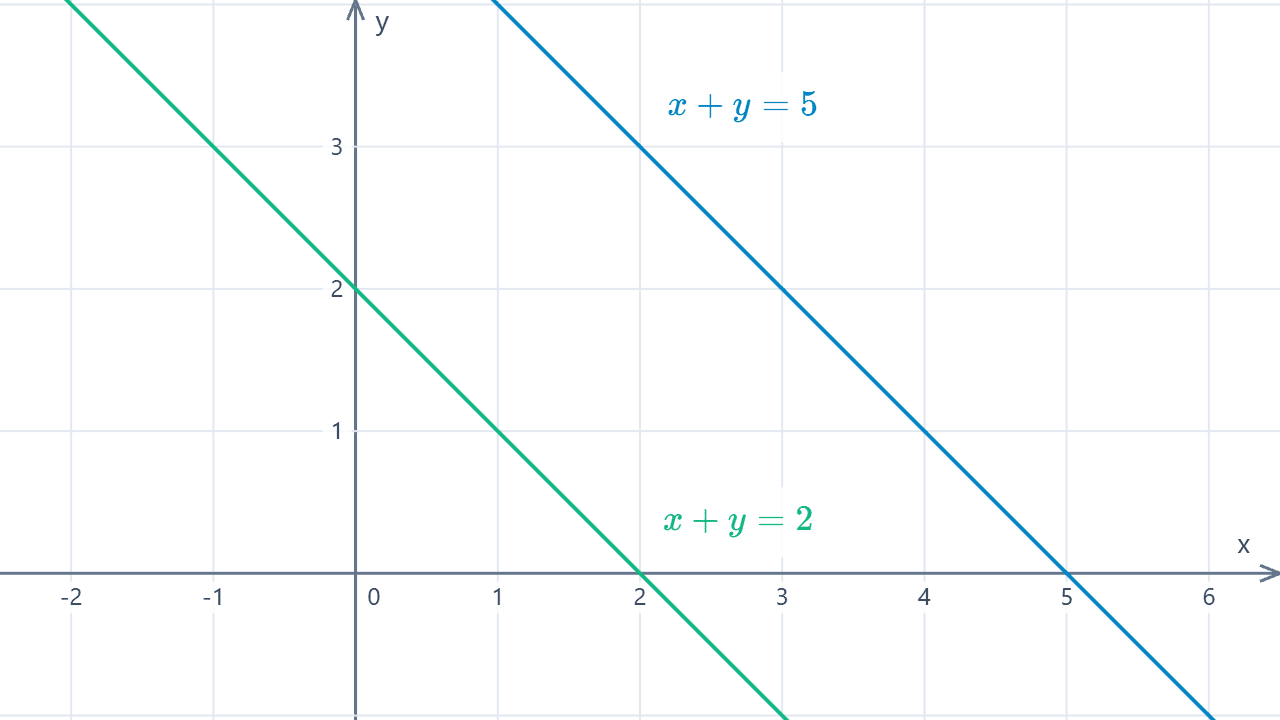
En el plano cartesiano (\(\mathbb{R}^2\)), un sistema incompatible ocurre cuando las ecuaciones describen rectas paralelas no coincidentes: tienen exactamente la misma dirección o pendiente pero distinta posición, por lo que jamás comparten ningún punto. En el espacio (\(\mathbb{R}^3\)), describe planos estrictamente paralelos que nunca se tocan, o bien dos planos paralelos intersecados por un tercero, o planos que se cortan dos a dos en rectas paralelas distintas (en forma de prisma) sin compartir ningún punto común a los tres.
Ejemplo 1
Analicemos el siguiente sistema de dos ecuaciones con dos incógnitas:
$$\begin{cases} x + y = 2 \\ x + y = 5 \end{cases}$$
Si restamos miembro a miembro la primera ecuación de la segunda, ambas variables se cancelan al mismo tiempo:
$$(x + y) - (x + y) = 5 - 2 \implies 0 = 3$$
La igualdad obtenida es una contradicción aritmética evidente. No existen dos números reales cuya suma dé simultáneamente 2 y 5. Por lo tanto, el sistema no tiene solución y se clasifica como incompatible.
Ejemplo 2
Examinemos un caso con tres ecuaciones y dos incógnitas en el plano:
$$\begin{cases} x - y = 1 \\ x + y = 3 \\ 2x + y = 8 \end{cases}$$
Al resolver las dos primeras ecuaciones, encontramos que el único punto común que ambas comparten es \((x, y) = (2, 1)\). Sin embargo, al sustituir este par en la tercera ecuación obtenemos \(2(2) + 1 = 5 \neq 8\). Aunque las dos primeras rectas se cortan en un punto y la tercera recta corta a las otras dos individualmente, las tres rectas no concurren en un mismo punto compartido, lo que convierte al sistema en incompatible.
Tabla comparativa
Para sintetizar y comparar de forma directa las características fundamentales de cada categoría, analizamos el siguiente cuadro resumen:
| Tipo de sistema | Número de soluciones | Condición algebraica | Interpretación geométrica en el plano (\(\mathbb{R}^2\)) |
|---|---|---|---|
| Sistema compatible determinado (SCD) | Solución única | Valores numéricos independientes para cada incógnita | Rectas secantes que se intersecan en un único punto común |
| Sistema compatible indeterminado (SCI) | Infinitas soluciones | Identidad del tipo \(0 = 0\) (presencia de parámetros libres) | Rectas coincidentes que comparten todos sus puntos |
| Sistema incompatible (SI) | Ninguna solución | Contradicción del tipo \(0 = k\) con \(k \neq 0\) | Rectas paralelas no coincidentes sin puntos en común |
Esta misma clasificación tripartita se mantiene invariable en dimensiones superiores (\(\mathbb{R}^n\) con \(n \ge 4\)). Aunque nuestra percepción visual no nos permite graficar hiperplanos en cuatro o más dimensiones, las propiedades algebraicas subyacentes son universales: cualquier sistema lineal, sin importar la cantidad de ecuaciones o incógnitas que contenga, siempre admitirá exactamente una solución, infinitas soluciones o ninguna solución.
Métodos de resolución de sistemas lineales
No existe un único camino algebraico para resolver un sistema de ecuaciones lineales. La elección del procedimiento más adecuado depende fundamentalmente de la cantidad de incógnitas, el número de ecuaciones involucradas y la comodidad que ofrezcan los coeficientes numéricos.
Mientras que para sistemas pequeños de dos ecuaciones con dos incógnitas empleamos métodos analíticos directos o representaciones visuales en el plano, para sistemas de mayor orden o dimensiones rectangulares recurrimos a métodos algorítmicos y matriciales sistemáticos.
Método de sustitución
El método de sustitución consiste en despejar una de las incógnitas en una de las ecuaciones para reemplazar la expresión obtenida en la otra ecuación. Al realizar este reemplazo, transformamos un sistema de dos variables en una única ecuación lineal con una sola incógnita, reduciendo notablemente la dificultad del problema. Es la alternativa más rápida cuando al menos una de las variables tiene coeficiente 1 o -1, ya que permite despejarla sin generar fracciones intermedias.
Ejemplo
Resolvamos el siguiente sistema mediante sustitución:
$$\begin{cases} x - 2y = 7 \\ 3x + y = 7 \end{cases}$$
Despejamos la incógnita \(x\) en la primera ecuación:
$$x = 7 + 2y$$
Sustituimos esta expresión en el lugar de \(x\) dentro de la segunda ecuación:
$$3(7 + 2y) + y = 7 \implies 21 + 6y + y = 7 \implies 7y = 7 - 21 \implies 7y = -14 \implies y = -2$$
Con el valor de \(y\) determinado, calculamos \(x\) reemplazándolo en la expresión que habíamos despejado al inicio:
$$x = 7 + 2(-2) \implies x = 7 - 4 \implies x = 3$$
El conjunto solución del sistema es el par ordenado \((3, -2)\).
Método de reducción
El método de reducción, conocido también como método de eliminación por suma o resta, consiste en multiplicar una o ambas ecuaciones por números convenientes para que los coeficientes de una misma incógnita queden con igual valor absoluto pero signos opuestos. Al sumar miembro a miembro las igualdades resultantes, dicha variable se cancela de forma inmediata. Resulta el camino más eficiente cuando los coeficientes de las variables son distintos de 1 y despejar cualquiera de ellas generaría fracciones incómodas desde el primer paso.
Ejemplo
Encontremos la solución del siguiente sistema mediante el método de reducción:
$$\begin{cases} 2x + 3y = 1 \\ 5x - 2y = 12 \end{cases}$$
Elegimos eliminar la incógnita \(y\). Para lograr coeficientes opuestos, multiplicamos la primera ecuación por 2 y la segunda ecuación por 3:
$$\begin{cases} 2 \cdot (2x + 3y = 1) \implies 4x + 6y = 2 \\ 3 \cdot (5x - 2y = 12) \implies 15x - 6y = 36 \end{cases}$$
Sumamos miembro a miembro ambas igualdades para anular los términos en \(y\):
$$(4x + 15x) + (6y - 6y) = 2 + 36 \implies 19x = 38 \implies x = 2$$
Sustituimos el valor \(x = 2\) en cualquiera de las ecuaciones originales, por ejemplo en la primera:
$$2(2) + 3y = 1 \implies 4 + 3y = 1 \implies 3y = -3 \implies y = -1$$
La solución única del sistema es el par ordenado \((2, -1)\).
Método de igualación
El método de igualación consiste en despejar la misma incógnita en las dos ecuaciones del sistema e igualar las dos expresiones algebraicas obtenidas. Al hacerlo, eliminamos temporalmente esa variable y formamos una única ecuación de primer grado con la otra incógnita. Desde el punto de vista conceptual, este procedimiento es una variante directa del método de sustitución y resulta sumamente práctico cuando una de las variables ya se encuentra despejada en ambos miembros o posee coeficientes idénticos y fáciles de aislar.
Ejemplo
Apliquemos el método de igualación para resolver el siguiente sistema:
$$\begin{cases} 2x - y = 5 \\ 3x + y = 5 \end{cases}$$
Despejamos la incógnita \(y\) en ambas ecuaciones para comparar directamente sus expresiones equivalentes:
- En la primera ecuación: \(2x - 5 = y \implies y = 2x - 5\)
- En la segunda ecuación: \(y = 5 - 3x\)
Como el valor de \(y\) debe ser el mismo en ambas igualdades por la condición de simultaneidad, igualamos los miembros derechos:
$$2x - 5 = 5 - 3x \implies 2x + 3x = 5 + 5 \implies 5x = 10 \implies x = 2$$
Calculamos el valor de \(y\) sustituyendo \(x = 2\) en cualquiera de los dos despejes previos:
$$y = 2(2) - 5 \implies y = 4 - 5 \implies y = -1$$
El par ordenado \((2, -1)\) es la solución compartida por ambas restricciones.
Método gráfico
El método gráfico aborda la resolución desde una perspectiva geométrica en el plano cartesiano. Cada ecuación lineal con dos variables describe una recta; por lo tanto, el procedimiento consiste en despejar la variable dependiente \(y\) en ambas igualdades, calcular una tabla de valores con dos o tres puntos para trazar cada recta en los ejes coordenados y localizar visualmente las coordenadas del punto de intersección común.
Aunque ofrece una interpretación intuitiva inmediata, el método gráfico presenta limitaciones severas en cuanto a precisión analítica. Si las coordenadas de intersección son números no enteros (fracciones o decimales como \(\frac{7}{13}\)), estimar su valor exacto a simple vista sobre una cuadrícula resulta prácticamente imposible, por lo que siempre se prefiere recurrir a métodos algebraicos. Sin embargo, resulta especialmente útil para identificar a simple vista sistemas incompatibles (rectas claramente paralelas con la misma inclinación) o indeterminados (la misma recta superpuesta).
Ejemplo
Determinemos gráficamente el punto de corte del siguiente sistema lineal:
$$\begin{cases} x - y = 3 \\ 2x + y = 3 \end{cases}$$
Despejamos la variable \(y\) en cada ecuación para obtener sus funciones lineales asociadas:
- Primera recta: \(y = x - 3\) (pendiente \(m = 1\), ordenada al origen \(-3\))
- Segunda recta: \(y = 3 - 2x\) (pendiente \(m = -2\), ordenada al origen \(3\))
Al trazar ambas rectas en los ejes de coordenadas cartesianas, observamos que se cruzan en un único punto común, cuyas coordenadas corresponden a \(x = 2\) e \(y = -1\). Comprobamos analíticamente que \(2 - (-1) = 3\) y \(2(2) + (-1) = 3\), confirmando que el punto \((2, -1)\) constituye la solución única del sistema.
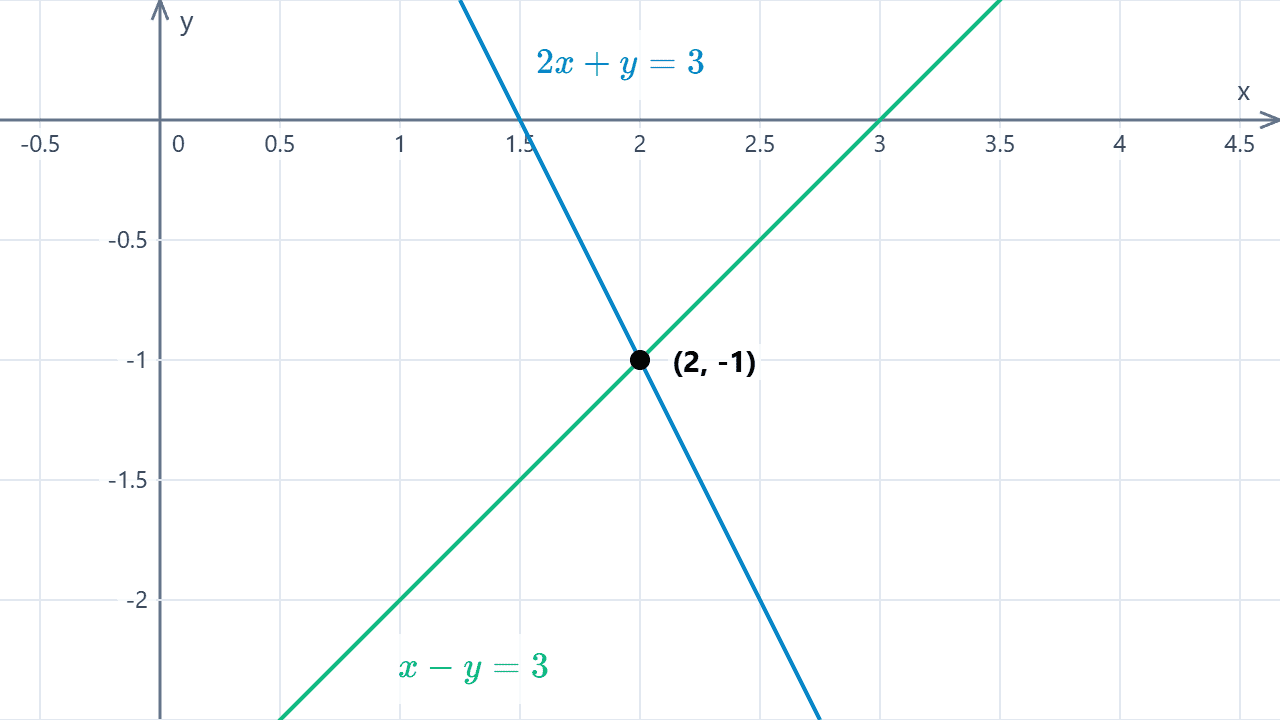
Eliminación gaussiana
La eliminación gaussiana es un método algorítmico sistemático diseñado para resolver sistemas lineales de cualquier tamaño. Su objetivo es transformar el sistema original en un sistema equivalente escalonado superior, desde el cual las soluciones se obtienen de manera directa mediante sustitución regresiva (hacia atrás). Para simplificar los cálculos y evitar escribir las incógnitas repetidamente en cada paso, organizamos los coeficientes y términos independientes en una matriz aumentada o ampliada.
En un sistema general de tres ecuaciones con tres incógnitas, la disposición de sus coeficientes numéricos adopta la siguiente correspondencia matricial:
$$\begin{cases} a_{11}x + a_{12}y + a_{13}z = b_1 \\ a_{21}x + a_{22}y + a_{23}z = b_2 \\ a_{31}x + a_{32}y + a_{33}z = b_3 \end{cases} \quad \longrightarrow \quad \left[\begin{array}{ccc|c} a_{11} & a_{12} & a_{13} & b_1 \\ a_{21} & a_{22} & a_{23} & b_2 \\ a_{31} & a_{32} & a_{33} & b_3 \end{array}\right]$$
Las transformaciones elementales que estudiamos para las ecuaciones se aplican ahora directamente sobre las filas de la matriz a través de tres operaciones elementales de fila:
- Intercambio de dos filas: \(F_i \leftrightarrow F_j\). En palabras: intercambiamos la fila \(i\) con la fila \(j\).
- Multiplicación por un escalar no nulo: \(F_i \to k \cdot F_i\) (con \(k \neq 0\)). En palabras: a la fila \(i\) la sustituimos por el resultado de multiplicarla por el número \(k\).
- Suma de un múltiplo de otra fila: \(F_i \to F_i + k \cdot F_j\). En palabras: a la fila \(i\) le sumamos la fila \(j\) multiplicada por el escalar \(k\).
El propósito de estas operaciones es alcanzar una matriz escalonada, la cual cumple tres condiciones estructurales:
- Las filas compuestas en su totalidad por ceros, en caso de haberlas, se sitúan en la parte inferior de la matriz.
- En cada fila no nula, el primer número distinto de cero (llamado pivote) se ubica estrictamente a la derecha del pivote de la fila anterior.
- Todos los elementos situados por debajo de cada pivote son ceros.
Ejemplo
Apliquemos la eliminación gaussiana para resolver el siguiente sistema de orden \(3 \times 3\):
$$\begin{cases} x + 2y - z = 2 \\ 2x + 5y + z = 11 \\ -x - y + 3z = 4 \end{cases}$$
Escribimos la matriz aumentada asociada al sistema:
$$\left[\begin{array}{ccc|c} 1 & 2 & -1 & 2 \\ 2 & 5 & 1 & 11 \\ -1 & -1 & 3 & 4 \end{array}\right]$$
Tomamos el elemento de la primera columna como primer pivote y hacemos ceros los términos por debajo de él aplicando las operaciones \(F_2 \to F_2 - 2F_1\) y \(F_3 \to F_3 + F_1\):
$$\left[\begin{array}{ccc|c} 1 & 2 & -1 & 2 \\ 0 & 1 & 3 & 7 \\ 0 & 1 & 2 & 6 \end{array}\right]$$
Con el pivote de la segunda fila, eliminamos el coeficiente que se encuentra debajo realizando la operación \(F_3 \to F_3 - F_2\):
$$\left[\begin{array}{ccc|c} 1 & 2 & -1 & 2 \\ 0 & 1 & 3 & 7 \\ 0 & 0 & -1 & -1 \end{array}\right]$$
La matriz ya se encuentra en forma escalonada. Recuperamos las ecuaciones asociadas para despejar las variables mediante sustitución regresiva:
- De la tercera fila obtenemos \(-z = -1 \implies z = 1\).
- De la segunda fila deducimos \(y + 3z = 7 \implies y + 3(1) = 7 \implies y = 4\).
- De la primera fila calculamos \(x + 2y - z = 2 \implies x + 2(4) - 1 = 2 \implies x + 7 = 2 \implies x = -5\).
La solución única del sistema es la terna ordenada \((x, y, z) = (-5, 4, 1)\).
Eliminación de Gauss-Jordan
El método de eliminación de Gauss-Jordan es una extensión directa de la eliminación gaussiana. En lugar de detener el proceso al obtener una matriz escalonada y realizar sustituciones regresivas, continuamos aplicando operaciones elementales de fila para anular también todos los términos ubicados por encima de cada pivote. Al finalizar, si los pivotes no son iguales a 1, dividimos cada fila por el valor de su pivote correspondiente, alcanzando una matriz escalonada reducida por filas donde las soluciones del sistema se leen de forma inmediata en la columna de términos independientes.
Ejemplo
Continuemos con la matriz escalonada obtenida en el ejemplo anterior para hallar la solución mediante Gauss-Jordan:
$$\left[\begin{array}{ccc|c} 1 & 2 & -1 & 2 \\ 0 & 1 & 3 & 7 \\ 0 & 0 & -1 & -1 \end{array}\right]$$
Para evitar trabajar con fracciones intermedias, conservamos los pivotes enteros y eliminamos los elementos situados por encima del pivote de la tercera fila (\(-1\)). Aplicamos las operaciones \(F_2 \to F_2 + 3F_3\) y \(F_1 \to F_1 - F_3\):
$$\left[\begin{array}{ccc|c} 1 & 2 & 0 & 3 \\ 0 & 1 & 0 & 4 \\ 0 & 0 & -1 & -1 \end{array}\right]$$
Ahora utilizamos el pivote de la segunda fila (\(1\)) para anular el elemento que se encuentra por encima en la primera fila mediante la operación \(F_1 \to F_1 - 2F_2\):
$$\left[\begin{array}{ccc|c} 1 & 0 & 0 & -5 \\ 0 & 1 & 0 & 4 \\ 0 & 0 & -1 & -1 \end{array}\right]$$
Habiendo generado ceros tanto arriba como abajo de cada pivote, normalizamos la tercera fila multiplicando por \(-1\) (\(F_3 \to -1 \cdot F_3\)) para que todos los pivotes queden con valor 1:
$$\left[\begin{array}{ccc|c} 1 & 0 & 0 & -5 \\ 0 & 1 & 0 & 4 \\ 0 & 0 & 1 & 1 \end{array}\right]$$
La matriz ha alcanzado la forma escalonada reducida por filas. Al reconstruir el sistema, el valor de cada variable queda determinado de forma directa sin necesidad de despejes posteriores:
$$\begin{cases} 1x + 0y + 0z = -5 \implies x = -5 \\ 0x + 1y + 0z = 4 \implies y = 4 \\ 0x + 0y + 1z = 1 \implies z = 1 \end{cases}$$
Confirmamos nuevamente que la solución del sistema es la terna \((-5, 4, 1)\).
Regla de Cramer
La regla de Cramer es un método analítico que permite calcular la solución de un sistema lineal mediante el uso de determinantes. Su aplicación exige dos condiciones obligatorias: el sistema debe ser cuadrado (mismo número de ecuaciones que de incógnitas, \(n \times n\)) y el determinante formado por la matriz de coeficientes (llamado determinante principal, \(\Delta\)) debe ser distinto de cero (\(\Delta \neq 0\)).
Si se cumplen estos requisitos, la regla establece que cada incógnita se obtiene dividiendo un determinante específico entre el determinante principal:
$$x_i = \frac{\Delta_{x_i}}{\Delta}$$
El determinante \(\Delta_{x_i}\) se construye tomando la matriz de coeficientes original y sustituyendo la columna correspondiente a la incógnita \(x_i\) por los valores del vector de términos independientes.
Ejemplo
Apliquemos la regla de Cramer para resolver el siguiente sistema en el plano:
$$\begin{cases} 3x + 2y = 7 \\ 4x - 3y = -2 \end{cases}$$
Calculamos en primer lugar el determinante principal \(\Delta\), formado por los coeficientes de las incógnitas:
$$\Delta = \begin{vmatrix} 3 & 2 \\ 4 & -3 \end{vmatrix} = (3)(-3) - (2)(4) = -9 - 8 = -17$$
Como \(\Delta \neq 0\), el sistema es compatible determinado y podemos aplicar la fórmula de Cramer. Para hallar \(\Delta_x\), reemplazamos la primera columna (coeficientes de \(x\)) por los términos independientes 7 y -2:
$$\Delta_x = \begin{vmatrix} 7 & 2 \\ -2 & -3 \end{vmatrix} = (7)(-3) - (2)(-2) = -21 - (-4) = -21 + 4 = -17$$
De manera análoga, para calcular \(\Delta_y\) reemplazamos la segunda columna (coeficientes de \(y\)) por los términos independientes:
$$\Delta_y = \begin{vmatrix} 3 & 7 \\ 4 & -2 \end{vmatrix} = (3)(-2) - (7)(4) = -6 - 28 = -34$$
Finalmente, calculamos el valor numérico de cada variable mediante el cociente de sus determinantes:
$$x = \frac{\Delta_x}{\Delta} = \frac{-17}{-17} = 1$$
$$y = \frac{\Delta_y}{\Delta} = \frac{-34}{-17} = 2$$
La solución única del sistema es el par ordenado \((1, 2)\).
Para determinar qué camino algebraico conviene seleccionar según las características de cada ejercicio, comparamos los métodos en la siguiente tabla de decisión:
| Método | Ámbito ideal y tamaño | Ventajas principales | Limitaciones y desventajas |
|---|---|---|---|
| Sustitución | Sistemas \(2 \times 2\) con alguna variable fácil de aislar | Muy rápido cuando existe un coeficiente igual a 1 o -1 | Genera fracciones laboriosas si ninguna incógnita tiene coeficiente unitario |
| Reducción | Sistemas \(2 \times 2\) con coeficientes enteros cualesquiera | Evita trabajar con fracciones intermedias desde el inicio | Requiere elegir bien los multiplicadores para cancelar variables |
| Igualación | Sistemas \(2 \times 2\) con la misma variable despejada en ambas ecuaciones | Planteo conceptual directo sin despejes adicionales | Poco práctico si la variable no está previamente aislada |
| Método gráfico | Sistemas \(2 \times 2\) para análisis cualitativo en el plano | Permite visualizar de inmediato si las rectas son secantes, paralelas o coincidentes | Baja precisión numérica cuando las soluciones son fracciones o decimales |
| Eliminación gaussiana | Sistemas \(3 \times 3\) o de cualquier dimensión \(m \times n\) | Algoritmo universal aplicable a sistemas de cualquier tamaño o forma | Exige aplicar sustitución regresiva tras completar el escalonamiento |
| Eliminación de Gauss-Jordan | Sistemas \(3 \times 3\) o mayores | Entrega los valores de las incógnitas directamente sin sustitución posterior | Mayor cantidad de operaciones entre filas para anular elementos sobre los pivotes |
| Regla de Cramer | Sistemas cuadrados (\(n \times n\)) pequeños (\(2 \times 2\) o \(3 \times 3\)) con \(\Delta \neq 0\) | Fórmula analítica cerrada directa basada en determinantes | Inútil si \(\Delta = 0\) o si el sistema es rectangular (\(m \neq n\)); inviable a mano para orden superior a 3 |
Representación matricial de un sistema lineal
En el ámbito del álgebra lineal, los sistemas de ecuaciones lineales se expresan de manera compacta mediante el lenguaje de matrices y vectores. Esta formulación traslada el problema de manipular múltiples ecuaciones simultáneas al estudio de una única ecuación algebraica matricial, permitiendo analizar propiedades teóricas globales del sistema y programar algoritmos de cálculo computacional eficientes.
Cualquier sistema general de \(m\) ecuaciones con \(n\) incógnitas puede condensarse en la ecuación matricial estándar Ax = b:
$$\begin{bmatrix} a_{11} & a_{12} & \dots & a_{1n} \\ a_{21} & a_{22} & \dots & a_{2n} \\ \vdots & \vdots & \ddots & \vdots \\ a_{m1} & a_{m2} & \dots & a_{mn} \end{bmatrix} \begin{bmatrix} x_1 \\ x_2 \\ \vdots \\ x_n \end{bmatrix} = \begin{bmatrix} b_1 \\ b_2 \\ \vdots \\ b_m \end{bmatrix}$$
Esta estructura se descompone en tres elementos matriciales diferenciados:
- Matriz de coeficientes (A): arreglo bidimensional de dimensión \(m \times n\) que almacena exclusivamente los números reales que multiplican a las incógnitas en cada ecuación.
- Vector de incógnitas (x): matriz columna de dimensión \(n \times 1\) cuyos componentes son las variables que buscamos determinar.
- Vector de términos independientes (b): matriz columna de dimensión \(m \times 1\) que reúne las constantes numéricas situadas al otro lado de la igualdad.
Al aplicar la definición del producto matricial (multiplicando cada fila de la matriz A por la columna de incógnitas x), recuperamos de forma exacta cada una de las \(m\) ecuaciones lineales del sistema original.
El método de la matriz inversa
Cuando trabajamos con un sistema cuadrado donde la cantidad de ecuaciones coincide con el número de incógnitas (\(n \times n\)), la notación \(A\mathbf{x} = \mathbf{b}\) permite deducir un método de resolución directo análogo al despeje escolar. Si la matriz de coeficientes A es invertible —condición que se cumple siempre que su determinante sea no nulo (\(\det(A) \neq 0\))—, existe una única matriz inversa \(A^{-1}\).
Multiplicando por la izquierda en ambos miembros de la igualdad por la matriz inversa, despejamos formalmente el vector de incógnitas:
$$A\mathbf{x} = \mathbf{b} \implies A^{-1}(A\mathbf{x}) = A^{-1}\mathbf{b} \implies I\mathbf{x} = A^{-1}\mathbf{b} \implies \mathbf{x} = A^{-1}\mathbf{b}$$
Donde I representa la matriz identidad, cuyo efecto sobre cualquier vector es neutro. La expresión final indica que el conjunto solución se obtiene realizando el producto entre la matriz inversa \(A^{-1}\) y el vector de constantes \(\mathbf{b}\). Aunque posee una enorme importancia teórica en matemáticas puras y ciencias de la computación, resolver sistemas a mano mediante la matriz inversa suele ser ineficiente en términos de cálculo práctico, ya que hallar \(A^{-1}\) y multiplicarla por \(\mathbf{b}\) demanda sustancialmente más operaciones que la eliminación gaussiana.
Sistemas homogéneos
Un caso de particular interés teórico dentro del álgebra matricial es el sistema homogéneo, el cual se produce cuando todos los términos independientes del sistema son simultáneamente cero. En notación matricial adopta la forma Ax = 0, donde 0 representa el vector nulo.
Una propiedad definitoria de los sistemas homogéneos es que jamás pueden ser incompatibles. Siempre admiten, como mínimo, la denominada solución trivial, que consiste en asignar el valor cero a todas las variables en simultáneo (\(x_1 = 0, x_2 = 0, \dots, x_n = 0\)). En consecuencia, frente a un sistema homogéneo solo existen dos escenarios posibles:
- Tiene únicamente la solución trivial: el sistema es compatible determinado, lo que en sistemas cuadrados equivale a decir que el determinante de su matriz de coeficientes es no nulo (\(\det(A) \neq 0\)).
- Admite soluciones no triviales (infinitas soluciones): el sistema es compatible indeterminado. En sistemas cuadrados ocurre cuando \(\det(A) = 0\), y en sistemas rectangulares con más incógnitas que ecuaciones (\(n > m\)) la existencia de infinitas soluciones no nulas está matemáticamente garantizada.
Aplicaciones y modelado con sistemas lineales
El verdadero poder algebraico de los sistemas de ecuaciones radica en su capacidad para modelar situaciones del mundo real. En campos como la economía, la ingeniería, la química y la gestión de recursos, los problemas rara vez se presentan en forma de ecuaciones preestablecidas; en su lugar, se manifiestan como relaciones y restricciones descritas en lenguaje cotidiano. El proceso de traducir estas condiciones verbales a expresiones matemáticas formales se denomina modelado matemático.
Para construir un modelo lineal de manera ordenada y sin errores conceptuales, conviene seguir tres pasos metodológicos fundamentales:
- Identificar y definir las incógnitas: consiste en determinar con precisión qué cantidades desconocidas solicita el problema y asignarles una variable algebraica, especificando siempre las unidades de medida correspondientes (unidades, litros, horas, dinero).
- Traducir las restricciones verbales al lenguaje algebraico: cada frase o dato cuantitativo del enunciado suele representar una condición de balance o igualdad, dando origen a una ecuación del sistema.
- Resolver e interpretar los resultados en el contexto real: una vez hallado el valor de las variables mediante cualquiera de los métodos analíticos, es obligatorio comprobar que las respuestas satisfagan las condiciones físicas del enunciado, verificando que tengan sentido (por ejemplo, descartando cantidades de objetos o tiempos negativos).
Ejemplo
Un taller artesanal fabrica dos tipos de lámparas decorativas: modelo clásico y modelo moderno. Para armar una lámpara clásica se necesitan 2 horas de ensamblado y 1 hora de pintura, mientras que para una moderna se requieren 3 horas de ensamblado y 2 horas de pintura. Si el taller dispone en total de 18 horas de ensamblado y 11 horas de pintura por semana, determinar cuántas lámparas de cada tipo deben fabricarse para ocupar exactamente todas las horas disponibles.
Solución
Definimos en primer lugar las incógnitas con sus respectivas unidades de medida:
- \(x\): cantidad de lámparas del modelo clásico a fabricar.
- \(y\): cantidad de lámparas del modelo moderno a fabricar.
- Ambas variables deben ser números enteros no negativos (\(x, y \ge 0\)).
Traducimos las restricciones del enunciado a dos ecuaciones independientes:
- Restricción del tiempo de ensamblado: cada unidad de \(x\) insume 2 horas y cada unidad de \(y\) consume 3 horas, con un total semanal de 18 horas: \(2x + 3y = 18\).
- Restricción del tiempo de pintura: cada unidad de \(x\) demanda 1 hora y cada unidad de \(y\) requiere 2 horas, sumando un límite de 11 horas: \(x + 2y = 11\).
Reuniendo ambas igualdades obtenemos el sistema lineal que modela el problema:
$$\begin{cases} 2x + 3y = 18 \\ x + 2y = 11 \end{cases}$$
Para resolverlo, aplicamos el método de sustitución aprovechando que la variable \(x\) en la segunda ecuación posee coeficiente unitario:
$$x = 11 - 2y$$
Sustituimos esta expresión en la primera igualdad:
$$2(11 - 2y) + 3y = 18 \implies 22 - 4y + 3y = 18 \implies 22 - y = 18 \implies -y = 18 - 22 \implies y = 4$$
Calculamos el valor restante reemplazando \(y = 4\) en el despeje previo:
$$x = 11 - 2(4) \implies x = 11 - 8 \implies x = 3$$
Interpretamos el resultado en el contexto del problema: el taller debe fabricar exactamente 3 lámparas del modelo clásico y 4 lámparas del modelo moderno por semana. Verificamos que ambos valores son enteros positivos y cumplen simultáneamente con los límites de tiempo asignados para cada sector del taller.
Contenidos sobre sistemas lineales
¿Te ha servido este contenido? ¡Califícalo!
0,0 / 5 — 0 votos

CÓMO CITAR ESTE ARTÍCULO
Machado, D. (2026, 7 de noviembre). Sistemas de ecuaciones lineales. Flamath. https://es.flamath.com/sistemas-ecuaciones-lineales
Regla de Cramer
Método de eliminación de Gauss-Jordan
Eliminación gaussiana
Método de reducción para sistema de ecuaciones
Método de sustitución para sistemas de ecuaciones
Deja una respuesta
Otros artículos que te pueden interesar